 Simone
行走的机器——六足机器人
的有关信息介绍如下: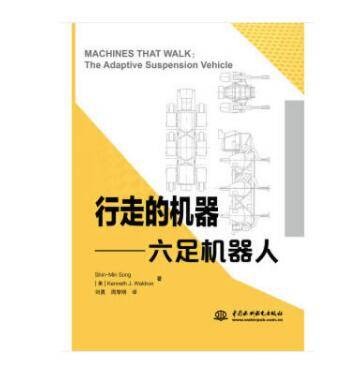
《行走的机器——六足机器人》是由中国学者宋新明与美国学者Kenneth J. Waldron合著的技术专著,2018年由中国水利水电出版社出版,基于麻省理工学院出版的英文原版改编而成 。该书以自适应悬架车辆(ASV)为研究样本,系统探讨六足步行机械的设计理论与工程实现方法。
全书共分九章,从步行机械发展历程入手,分析步态生成原理及地形适应性策略,涵盖水平行走、斜坡跨越等场景的数学模型。重点阐述腿机构设计方法,包括四连杆结构优化、踝关节力学控制方案,并结合ASV项目案例解析驱动系统、感知模块与计算机控制体系的集成设计。通过多学科交叉视角,构建了从基础理论到原型开发的技术框架 。
想要了解更多“行走的机器——六足机器人”的信息,请点击:行走的机器——六足机器人百科